 język


Reduktor prędkości z napędem planetarnym kątowym 90 stopni, seria ATR
Reduktor planetarny
Cechy reduktora planetarnego 1. Wysoka precyzja: standardowy luz wynosi 4 minuty kątowe, ...
Zobacz szczegółyKiedy przegub nadgarstka robota współpracującego odchyla się o 0,08 mm pod obciążeniem 1,5 kg, uszkodzonym elementem rzadko jest serwomotor. To jest reduktor. W przypadku połączeń robotycznych wybór napędu harmonicznego i przekładni planetarnej określa dokładność pozycjonowania, gęstość momentu obrotowego, zgodność i koszt większy niż jakikolwiek inny podzespół. Prawdziwym pytaniem nie jest, która technologia jest w skrócie lepsza, ale która odpowiada profilowi ruchu stawu.
W tym przewodniku porównano obie technologie, wykorzystując mierzalne parametry: luz, sztywność skrętną, gęstość momentu obrotowego, prędkość i żywotność. Kończy się praktycznymi ramami doboru, które inżynier projektant może zastosować przed złożeniem zamówienia.
W przypadku przegubów robotycznych napęd harmoniczny zapewnia mniejszy luz i większą gęstość momentu obrotowego, natomiast przekładnia planetarna zapewnia większą sztywność i niższy koszt w przeliczeniu na niutonometr.
Luz to swobodny ruch kątowy wyjścia, gdy wejście jest trzymane. W przegubie robota objawia się to jako martwa strefa w reakcji sterowania oraz jako błąd pozycji w przypadku zmiany kierunku. Napęd harmoniczny odkształca linię elastyczną za pomocą generatora fal, tworząc dwie strefy zazębienia prawie bez przerwy. Typowy napęd harmoniczny osiąga luz 1 min łuku lub lepszy, a wiele modeli osiąga 0,5 min łuku. Standardowa przekładnia planetarna ma luz wewnętrzny pomiędzy kołem słonecznym a przekładniami planetarnymi, więc luz zwykle mieści się w zakresie od 3 do 15 min kątowych; precyzyjne jednostki planetarne osiągają od 1 do 3 minut łuku po wyższej cenie.
Drugą decydującą liczbą jest gęstość momentu obrotowego, czyli znamionowy moment obrotowy na jednostkę średnicy zewnętrznej. Linia elastyczna napędu harmonicznego otacza wielowypust kołowy o dużej średnicy, więc ten sam rozmiar obudowy zapewnia około dwa do trzech razy większy moment obrotowy w porównaniu z porównywalną przekładnią planetarną. W przypadku przegubu robota oznacza to mniejszy i lżejszy nadgarstek o tej samej nośności. Przekładnia planetarna potrzebuje więcej promieniowej przestrzeni dla swoich przekładni planetarnych, przez co jest cięższa przy tym samym wyjściowym momencie obrotowym.
| Parametr | Napęd harmoniczny | Przekładnia planetarna |
| Luz | 1 arcmin lub lepszy | 3-15 arcmin |
| Gęstość momentu obrotowego | 2-3x wartość podstawowa | Linia bazowa |
| Prędkość wejściowa | 3000-4000 obr./min | 5 000-10 000 obr./min |
| Wydajność | 70-85% | 90-97% |
| Obciążenie udarowe | Niski | Wysoka |
Gdy wymagana jest precyzja trzymania, Przewodnik głębokiego nurkowania z reduktorem harmonicznych omawia bardziej szczegółowo konsekwencje sterowania prawie zerowym luzem.
 Elastyczny reduktor biegów serii BSHF z wałem drążonym Ten reduktor harmonicznych oferuje niemal zerowy luz i wysoką sztywność, dzięki czemu idealnie nadaje się do zastosowań wymagających precyzyjnego mocowania. Jego zwarta konstrukcja z wałem drążonym pasuje do przegubów robota o ograniczonej przestrzeni, a niska sztywność skrętna wpływa na dostrajanie sterownika. Zobacz produkt →
Napęd harmoniczny ma niższą sztywność skrętną niż przekładnia planetarna, ale prawie nie ma w nim luzu, a zmiana ta zmienia reakcję sterownika.
Sztywność skrętna to odporność na ugięcie kątowe pod obciążeniem. Przekładnia planetarna z kilkoma przekładniami planetarnymi stykającymi się tocznie jest sztywna; mała jednostka może wykazywać od 5 do 10 Nm na minutę łuku. Napęd harmoniczny jest bardziej miękki, ponieważ linia flexspline jest zaprojektowana tak, aby się wyginała. Niższa sztywność w połączeniu z zerową szczeliną luzu sprawia, że pętla położenia jest bardziej przewidywalna, ale obniża częstotliwość rezonansu skrętnego.
Napęd harmoniczny zamienia sztywność na zerowy luz. W przypadku precyzyjnego trzymania przy niskiej prędkości jest to prawie zawsze lepsza opcja.
Jeśli robot wykonuje pozycjonowanie punkt-punkt z małą prędkością i niewielkim ładunkiem, wygrywa napęd harmoniczny. Jeśli przegub musi wytrzymywać siły zewnętrzne lub wytrzymywać duże przyspieszenia, sztywniejszą przekładnię planetarną łatwiej jest ustabilizować, ponieważ pętla sterowania może pracować z większą szerokością pasma bez ekscytujących trybów strukturalnych.
Przekładnia planetarna to właściwy wybór w przypadku przegubów robotów, które wymagają prędkości wejściowych powyżej 4000 obr./min, muszą wytrzymać obciążenia udarowe lub muszą mieścić się w ograniczonym budżecie.
Przekładnie planetarne są powszechne w robotyce, ponieważ są wydajne (90–97% na stopień), solidne i niedrogie. Pracują z prędkościami wejściowymi od 5000 do 10 000 obr./min, podczas gdy napęd harmoniczny jest zwykle ograniczony do 3000 do 4000 obr./min, ponieważ linia flexspline szybciej się męczy przy dużych prędkościach. Przekładnie planetarne dzielą obciążenie na wiele punktów styku, dzięki czemu siły uderzenia są rozłożone. Cienka linia elastyczna napędu harmonicznego może trwale odkształcić się pod wpływem nadmiernego szczytowego momentu obrotowego lub kolizji. Koszt to trzeci czynnik: przekładnia planetarna o tej samej wielkości ramy kosztuje zazwyczaj od 30 do 50 procent mniej niż napęd harmoniczny. W przypadku robota z sześcioma lub siedmioma przegubami różnica ta jest znacząca.
W praktyce wielu producentów robotów stawia na napęd harmoniczny w stawach nadgarstków i przekładnię planetarną w osi barkowej i łokciowej.
 Spiralny reduktor planetarny serii AHL do serwomotorów Ta śrubowa przekładnia planetarna zapewnia płynną, cichą pracę i wysoki moment obrotowy. Zintegrowane łożyska i bezobsługowy smar redukują przestoje, dzięki czemu jest to opłacalny wybór w przypadku osi barkowych i łokciowych robotów przemysłowych. Zobacz produkt →
Wybierz reduktor, zaczynając od wymagań dotyczących dokładności pozycjonowania, następnie sprawdzając ciągły moment obrotowy i prędkość, a na koniec porównując koszt i żywotność.
Sprawdzenie rzeczywistych wymagań przegubu w celu uniknięcia najczęstszego błędu, jakim jest zamawianie reduktora, który jest przewymiarowany pod względem momentu obrotowego, ale za mały pod względem dokładności.
| Wspólna funkcja | Zalecany reduktor | Kluczowa specyfikacja do sprawdzenia |
| Rotacja nadgarstka | Napęd harmoniczny | Luz 1 arcmin or better |
| Oś barkowa | Przekładnia planetarna | Znamionowy moment obrotowy przy maksymalnej prędkości |
| Oś chwytaka | Przekładnia planetarna | Prędkość wejściowa above 5,000 rpm |
| Kołnierz narzędziowy | Napęd harmoniczny | Wyjście bez luzu |
Zamów próbkę obu technologii w tym samym rozmiarze ramy i zmierz błąd położenia w pętli zamkniętej na obciążonym stanowisku testowym. Dane zadecydują szybciej niż arkusz danych dostawcy.
BEITTO produkuje przekładnie planetarne, przekładnie elastyczne i reduktory o wielu wyjściach, dzięki czemu przegub robotyczny można wybrać z dostępnych rodzin produktów, zamiast ograniczać się do jednej technologii.
Zhejiang Beitto Transmission Technology Co., Ltd. (BEITTO) produkuje precyzyjne reduktory planetarne serii 18, elastyczne reduktory biegów serii BSHF, BCSF i BCSG oraz serię TD do przekładni z jednym wejściem i wieloma wyjściami. Firma posiada fabrykę o powierzchni 12 000 metrów kwadratowych, zatrudniającą ponad 90 pracowników i posiadającą ponad 20-letnie doświadczenie w branży skrzyń biegów. W hali produkcyjnej BEITTO stosuje się japońskie metody precyzyjnej produkcji i ścisłą kontrolę jakości, co ma znaczenie, gdy złącze musi utrzymywać znamionowy moment obrotowy przez długi okres użytkowania.
Aby zapewnić elastyczność połączeń robotów i nośność, seria TDCR zapewnia kompaktową konfigurację z wieloma wyjściami. The Seria TDCR została zaprojektowana w celu poprawy elastyczności połączeń robotów i nośność przy zachowaniu niskiego luzu.
 Spiralny reduktor skosu z wałem drążonym serii TD-CR Dzięki wyjściu wału drążonego i niskiemu luzowi, ten reduktor przekładni stożkowej zwiększa elastyczność przegubów robota i nośność. Jego bezobsługowa konstrukcja i elastyczny montaż ułatwiają integrację, oferując uzupełnienie napędów harmonicznych w systemach wieloosiowych. Zobacz produkt →
Wybór jednego dostawcy, który produkuje obydwa typy, pozwala uniknąć zmiany numerów części w wyniku mieszania dwóch marek w tym samym robocie.
Kluczowy wniosek: użyj napędu harmonicznego dla precyzji i przekładni planetarnej dla szybkości i kosztów.
Napęd harmoniczny ma mniejszy luz, zazwyczaj 1 minutę łuku lub więcej. Precyzyjna przekładnia planetarna osiąga wartość od 1 do 3 arcmin, ale standardowa jednostka planetarna zwykle mieści się w zakresie od 3 do 15 arcmin.
Można, ale połączenie będzie miało większy luz i niższą gęstość momentu obrotowego dla tego samego rozmiaru ramy. Przekładnia planetarna będzie także działać szybciej i lepiej zniesie obciążenia udarowe, co może być zaletą w przypadku nadgarstka z osiami chwytaka.
Największym ryzykiem jest wybór oparty wyłącznie na znamionowym momencie obrotowym. Wielu inżynierów zapomina sprawdzić sztywność skrętną, prędkość wejściową i rzeczywistą powtarzalność połączenia. Reduktor zbyt miękki może powodować oscylacje, natomiast reduktor zbyt wolny w stosunku do maksymalnej prędkości obrotowej silnika skróci jego żywotność.
Zacznij od ciągłego momentu obrotowego na przegubie, pomnóż przez współczynnik szczytowy od 2 do 3 dla przyspieszenia, a następnie potwierdź wymaganą prędkość wejściową. Jeśli złącze wymaga precyzyjnego trzymania, sprawdź także luz i sztywność pętli kontroli położenia.

Cechy reduktora planetarnego 1. Wysoka precyzja: standardowy luz wynosi 4 minuty kątowe, ...
Zobacz szczegóły
Cechy reduktora planetarnego 1. Cichy: użyj przekładni śrubowych, aby uzyskać płynną i ci...
Zobacz szczegóły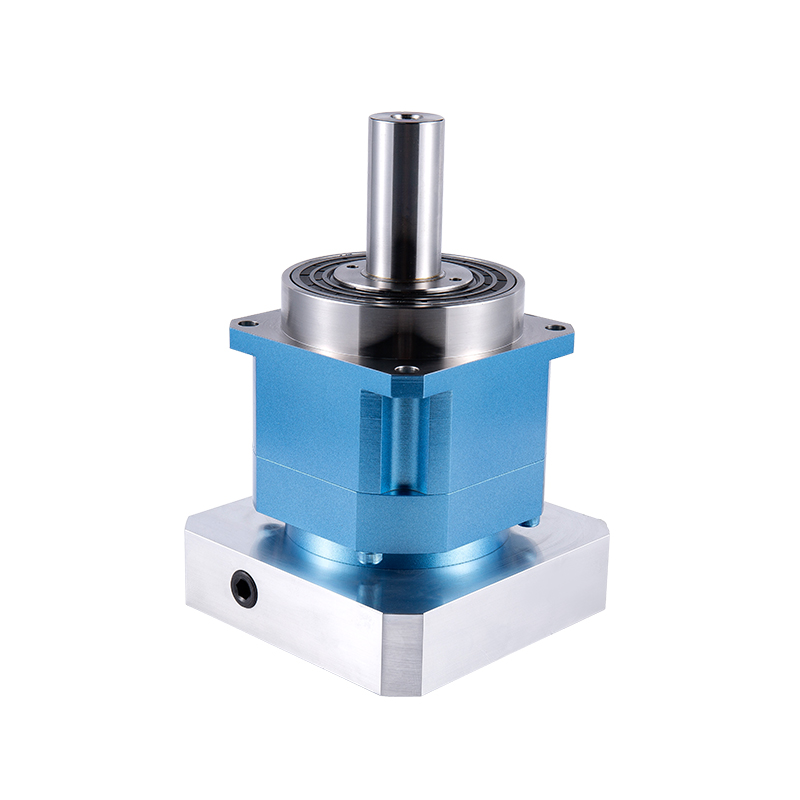
Nasze reduktory wykorzystują najnowocześniejszą koncepcję konstrukcyjną przekładni śrubowych. W p...
Zobacz szczegóły
1. Konstrukcja przekładni śrubowej Mechanizm redukcji prędkości ma konstrukcję przekładni śrub...
Zobacz szczegóły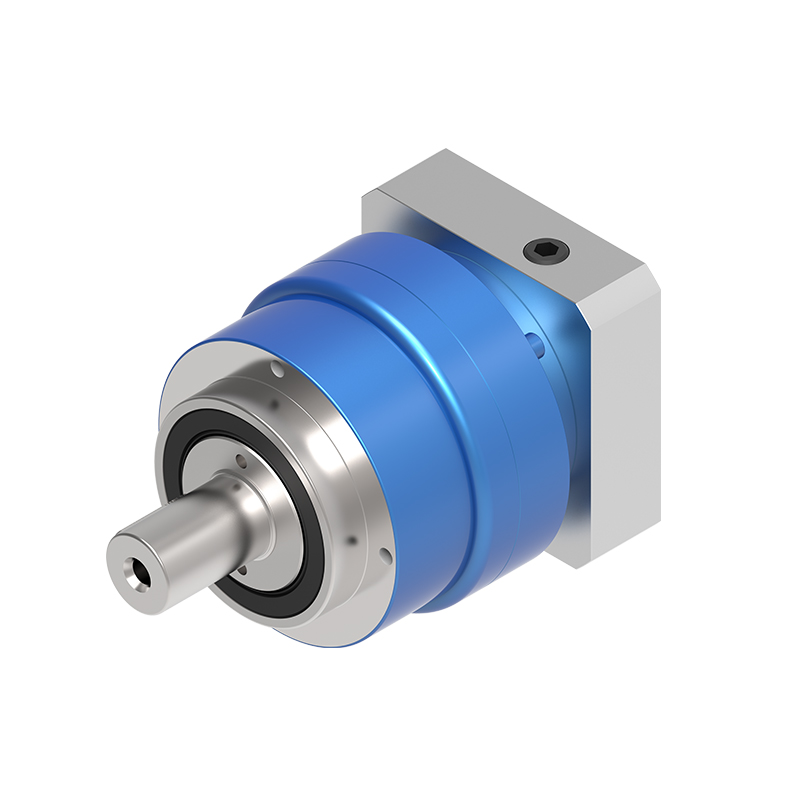
Innowacyjna konstrukcja przekładni śrubowej Mechanizm redukcyjny wprowadza innowacyjną ko...
Zobacz szczegóły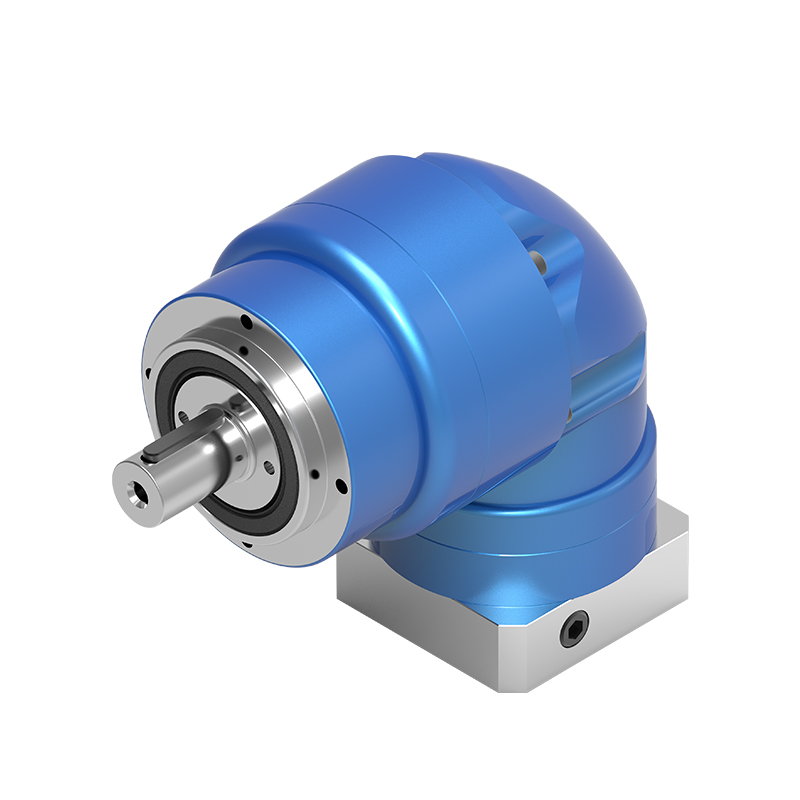
Reduktor planetarny serii NLR przyjmuje konstrukcję spiralnej przekładni stożkowej, która umożliw...
Zobacz szczegóły
Reduktor planetarny serii NSR wykorzystuje konstrukcję spiralnej przekładni stożkowej. Ta innowac...
Zobacz szczegóły
Aby sprostać potrzebom różnych warunków pracy, reduktor serii TD-2P zapewnia różnorodne opcje wał...
Zobacz szczegóły
Elastyczny reduktor biegów serii BCSF zapewnia najwyższą lekkość i prostotę konstrukcji, co nie t...
Zobacz szczegóły
Elastyczny reduktor biegów serii BSHF wykorzystuje wał drążony o dużej średnicy i zwartą konstruk...
Zobacz szczegóły

